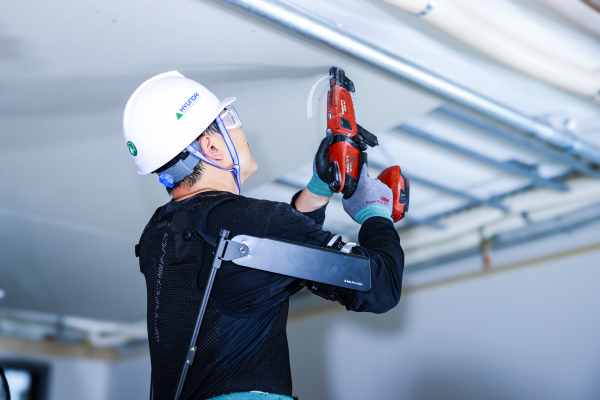
현대건설이 서울 서초구 '디에이치 클래스트' 현장의 내장목공사에 현대자동차·기아 로보틱스랩이 개발한 산업용 착용 로봇 '엑스블 숄더(X-ble Shoulder)'를 건설업계 최초로 도입했다고 29일 밝혔다.
노동자의 신체 부담을 줄이는 산업용 웨어러블 로봇을 건설 현장에 도입하며 사람 중심의 작업 환경 조성에 나서기 위함이다.
내장목공사의 천장 작업은 노동자가 장시간 팔을 머리 위로 들어 올린 상태에서 자재 설치와 고정 작업 등을 반복하는 공정이다.
이 때문에 작업 특성상 어깨와 팔 부위에 지속적인 부담이 발생하며, 피로가 누적될 경우 작업 집중도와 자세 안정성에도 영향을 줄 수 있다.
현대차·기아 로보틱스랩이 자체 개발한 엑스블 숄더는 팔을 위로 올려 작업할 때 노동자의 상완 근력을 보조하는 산업용 착용 로봇이다.
무동력 토크 생성 구조로 설계돼 가벼울 뿐만 아니라 별도로 충전할 필요가 없어 유지 및 관리가 편리하며, 근력 보상 모듈을 적용해 보조력을 생성하고, 이를 통해 작업자의 어깨 관절 부하와 전·측방 삼각근의 활성도를 각각 최대 60%와 30% 경감할 수 있다.
특히 어깨 관절 가동 범위를 0도에서 180도까지 구현해 착용 상태에서도 양팔을 자유롭게 움직일 수 있어, 팔을 내리거나 앉아 휴식을 취할 때도 움직임을 방해하지 않아 다양한 작업 환경에서 활용할 수 있도록 설계된 것이 특징이다
실제로 엑스블 숄더를 착용하고 작업을 수행해본 한 노동자는 "평소 팔을 들고 작업하는 시간이 길어지면 어깨와 팔에 피로가 빠르게 쌓이는데, 엑스블 숄더를 착용하면 팔을 들고 있을 때 힘이 덜 들어간다"며 "기존 작업 방식이나 움직임을 크게 바꾸지 않고 사용할 수 있어 현장에서 활용하기 편리하다"고 말했다.
이에 현대건설은 엑스블 숄더를 천장 작업에 활용해 노동자의 어깨와 팔에 가해지는 힘을 덜고 안정적인 작업 자세를 유지할 수 있도록 하겠다고 밝혔다.
또한 반복 작업에 따른 피로도를 완화해 작업 집중도를 높이는 한편, 근골격계 질환 위험성 감소와 작업 효율 향상에도 도움이 되는 만큼, 향후 상부 설비 작업과 천장 도장 작업, 도배 작업 등 윗보기 작업이 많은 다양한 공정에도 적용을 검토해 활용 범위를 확대하겠다고 덧붙였다.
한국건설신문 황순호 기자